Astrometric Systematic Errors as a Limiting Factor in Stellar-Aberration-Based Autonomous Navigation
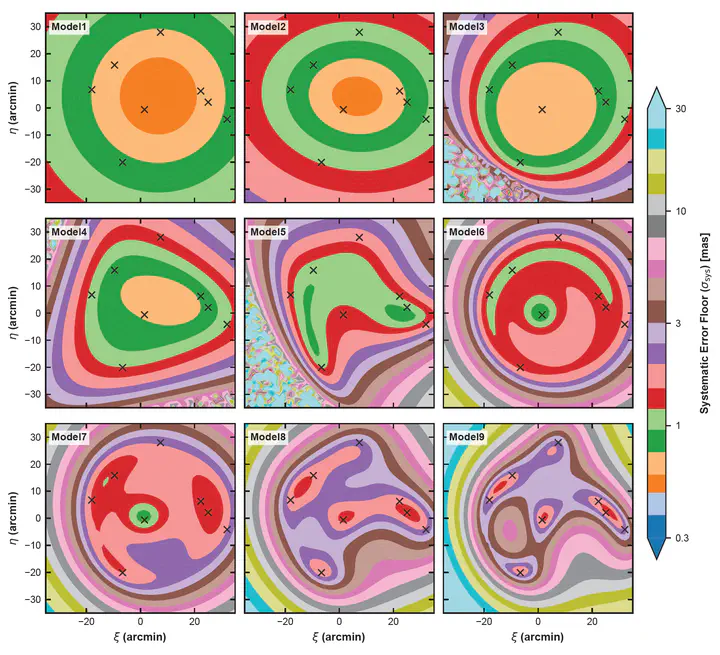 选定基准视场(HEALPix像元47,含8颗参考星)中,由底片常数方差引起的位置误差的空间分布。
摘要
基于恒星光行差的自主导航需要毫角秒级角度测量,因此天体测量定标是其误差预算的重要组成部分。 本文利用 Gaia DR3 参考星、HEALPix 全天采样和传播至 J2026.0 的位置协方差,在具有代表性的约一度稀疏视场条件下,评估九种底片常数模型解误差。 对于所采用的 G < 10 等参考星样本,四参数线性模型具有最低的底片常数方差,对应位置误差的中位数为0.95 mas,第95百分位数为1.7 mas,但较低的方差并不意味着该模型能够充分改正非线性光学畸变。 根据一级近似关系换算,相应的测角误差对应约0.9–2.5 m/s的导航速度误差。 研究表明,在 StarNAV 误差预算分析和导航实验设计中,应需要考虑底片模型解误差与残余畸变偏差。
研究背景与方法
基于恒星光行差的自主导航(StarNAV)利用航天器运动引起的恒星视角距变化估计速度。要获得米每秒量级的速度测量灵敏度,需要达到毫角秒级角度测量水平。因此,除了传感器噪声和星表误差,还必须评估从量度坐标转换到天球方向过程中引入的误差。
研究选取 Gaia DR3 中477,502颗 $G<10$ 等恒星,将其位置及协方差修正至 J2026.0。采用 $N_{\mathrm{side}}=64$ 的 HEALPix 全天划分,得到49,152个面积约为 $0.84,\mathrm{deg}^{2}$ 的视场,用于近似真实观测所采用的视场尺度(约一度)。每个视场的参考星数量中位数约为8颗。通过比较九种底片模型,研究模型复杂度、参考星密度及空间分布对底片常数解误差的影响。
主要结果
- 在底片常数方差指标下,四参数线性模型在所采用的稀疏视场中表现最稳定。传递得到的位置误差中位数为 0.95 mas,第95百分位数为 1.7 mas。
- 参数较多的模型对参考星数量不足和空间分布不均更加敏感。增加畸变项可能放大解的方差,或导致病态解。
- 根据一级近似关系 $\delta v \sim c,\delta\theta$,文中 0.6–1.7 mas 的角度误差范围对应约 0.9–2.5 m/s 的速度误差尺度,中位数约为 1.4 m/s。
- 较低的底片常数方差并不保证充分改正真实光学畸变。使用线性模型可能残留未计入方差分析的非线性畸变偏差。
上述速度换算仅用于估计底片常数解误差的贡献量级,并非完整导航解的精度预测或精度下限。未来 StarNAV 系统应综合考虑底片常数解误差、残余畸变偏差、测量几何、传感器噪声和星表误差。